很多项目在智能停车系统上线后的头三个月,投诉率往往不降反升——入口排队更长、车牌识别误判频发、车位引导屏显示空位与实际不符。这类"上线即翻车"的现象并不少见,根源通常不在设备本身,而在方案设计阶段对场景复杂度估计不足。
智能停车系统并非孤立的一套软硬件,它与建筑智能化系统的整体架构深度耦合。车道布局、照明条件、网络拓扑、供电点位,任何一项在土建阶段没有预留到位,后期改造代价都会成倍放大。
方案设计的三个技术锚点
一套可靠的智能停车方案,设计阶段需要锚定三件事:感知层的识别精度、网络层的传输保障、应用层的数据闭环。
- 感知层:车牌识别相机的安装角度、补光策略、触发方式(视频触发 vs 地感触发)直接决定识别率。现场实测中,倾斜角超过15°或逆光未做遮光处理,识别率可能从99%跌至85%以下。
- 网络层:道闸、相机、引导屏、缴费终端分布在车库各角落,计算机网络通信综合布线需按工业级标准设计,建议核心链路走光纤、边缘设备PoE供电,避免与视频监控系统争抢带宽。
- 应用层:车位数据、缴费记录、月卡管理需要与物业平台打通,这依赖定制化的软件开发能力,而非套用通用模板。
实施阶段最常见的两类难点
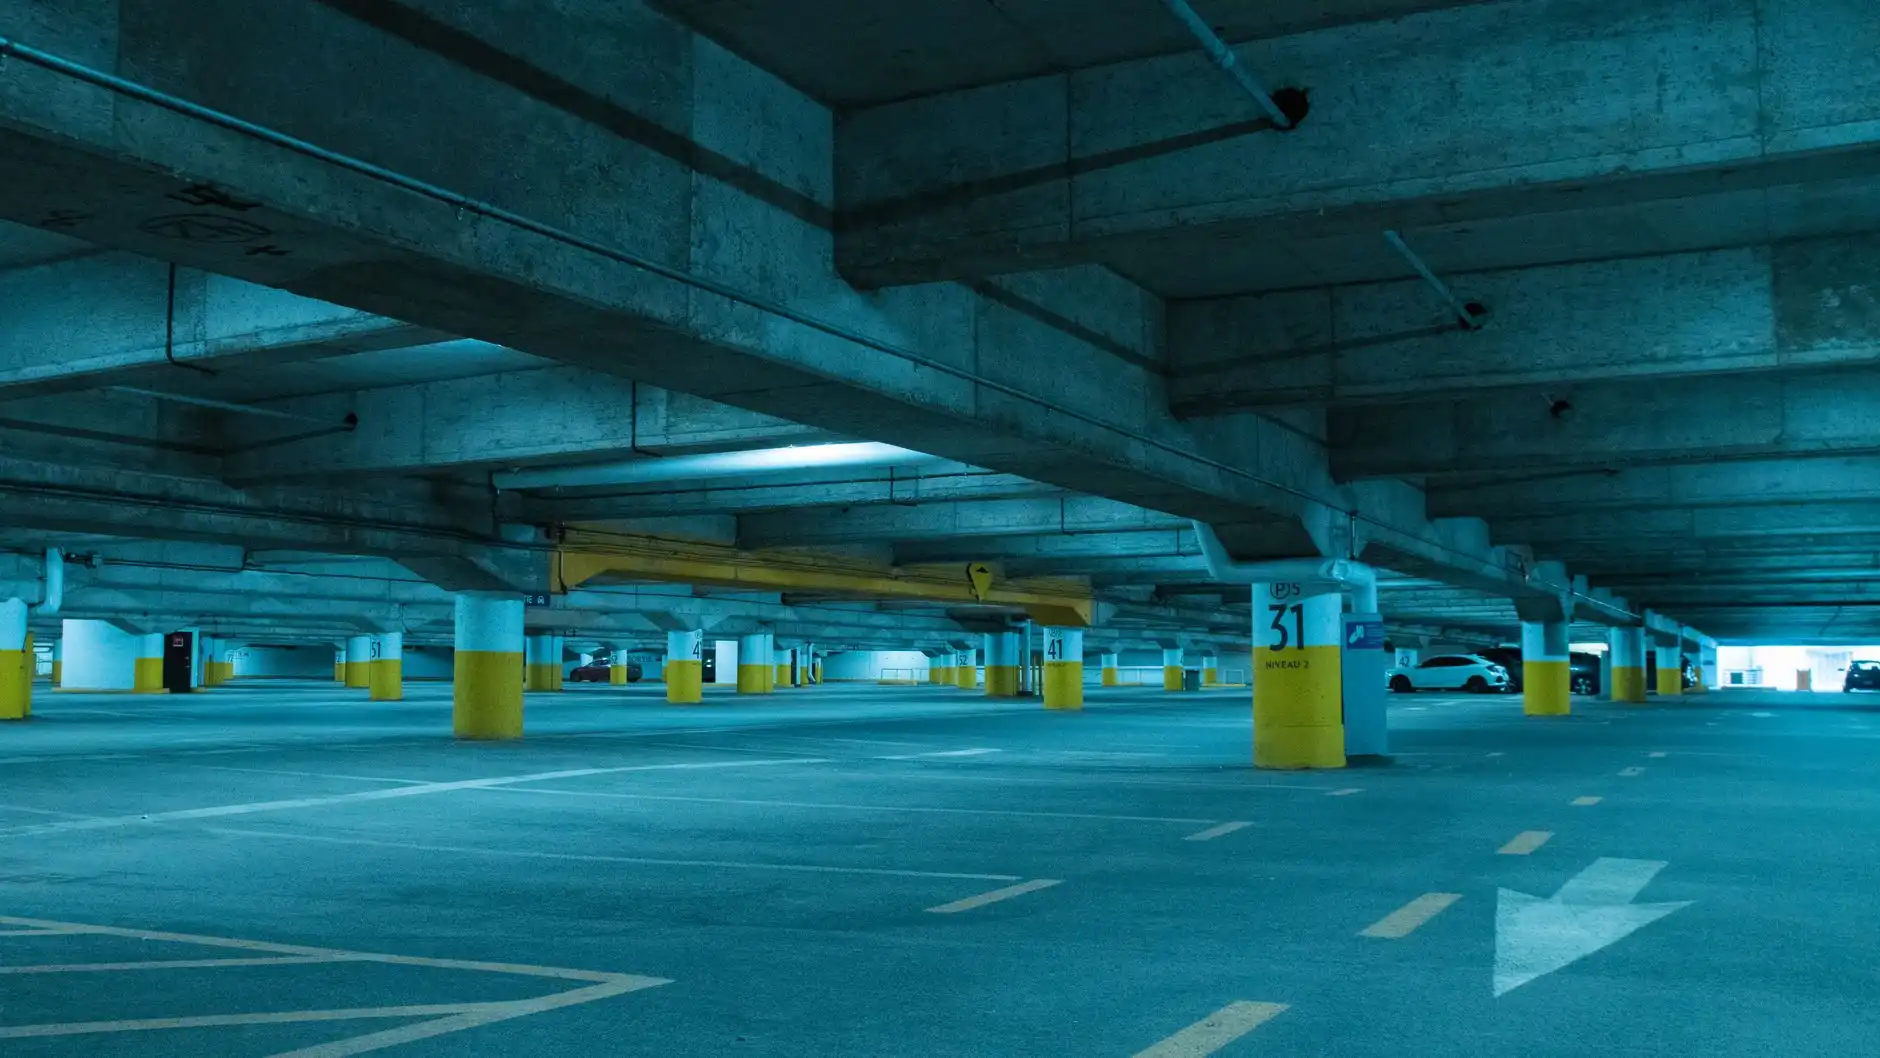
设计图纸与现场条件之间的落差,是实施阶段最大的变量。地下车库的混凝土结构对无线信号衰减严重,若方案中依赖Wi-Fi或LoRa做车位探测器回传,实际覆盖往往需要重新补点。更隐蔽的问题是电磁环境——车库内安防周界报警设备、电梯变频器、照明镇流器都可能对弱电信号造成干扰,布线时若未做屏蔽与分区,数据丢包率会明显上升。
另一类难点在于多系统联动。停车系统需要与门禁、监控、消防联动,部分项目还要求与视频会议系统或多媒体会议厅的访客管理模块对接。接口协议不统一(有的走SDK、有的走HTTP、有的只有串口),联调周期常常被低估。
几点可执行的建议
- 设计前做现场勘测,记录车道宽度、坡度、光照时段变化,形成基线数据。
- 布线预留20%以上的冗余点位与管孔,为后续扩容留余地。
- 要求供应商提供真实场景下的识别率测试报告,而非实验室数据。
- 把联动接口清单写入合同附件,明确协议与联调责任边界。
智能停车系统的成败,七分在设计、三分在施工。把建筑智能化系统的整体视角前置,才能让这套系统真正跑得稳、用得久。